
Vom Objekt zur Roboteraufgabe
Eine Holzplatte greifen, eine Form aus einem Modell fräsen oder Raclette vor Publikum servieren: Workshop 4.0 nutzt Roboter für unterschiedliche Aufgaben. Entscheidend ist jeweils die Verbindung zwischen realem Objekt, digitaler Beschreibung und einem klar vereinbarten Ablauf.
Das Wichtigste in Kürze
Reale Aufgaben umsetzen
Das Sierreer Unternehmen verbindet industrielle Integration, digitale Fertigung und Robotikinszenierung. Die Lieferfälle bleiben getrennt. [Q12] [Q10] [Q17]
Die Bewegung allein löst die Aufgabe noch nicht
Auf dem Papier ist eine Plattenübergabe einfach: aufnehmen, in die CNC legen, nach der Bearbeitung ablegen. In einem unsortierten Stapel verändern sich jedoch Lage, Abmessungen und Oberfläche. Genau dort beginnt die Integrationsarbeit.
Workshop 4.0 SA in Sierre bietet dafür kundenspezifische Roboterintegration. Daneben stehen digitale Fertigung und betreute Veranstaltungsrobotik. Die Firma nennt 2020 als Gründungsjahr; ihre heutige Kontaktseite führt die Route de la Gemmi 67. [Q12] [Q02] [Q19]
Für einen Käufer sind diese Angebote über einen gemeinsamen Gedanken verbunden: Eine gewünschte Funktion muss in Geometrie, Bewegung und Betrieb übersetzt werden. Ob der Auftrag gelingt, entscheidet sich am realen Werkstück beziehungsweise am vereinbarten Vorführablauf.
Erkennen, greifen und an die Maschine übergeben
Der Kundenbericht von TZ menuiserie beschreibt ein Projekt zur CNC-Beschickung mit Holzplatten. Laser und Kameras erfassen unterschiedliche Teile; die Bildauswertungsalgorithmen stammen laut Bericht von Tooploox. Der Roboter greift eine erkannte Platte, legt sie in die Maschine und stapelt sie nach der Bearbeitung wieder ab. Workshop wird mit Entwicklung und Installation der Integration genannt. [Q05]
Der Käufer sollte deshalb den gesamten Übergang spezifizieren: Welche Stapel sind zulässig? Wo kann ein Greifer sicher ansetzen? Wann darf die Maschine übernehmen? Und was passiert bei einem nicht erkannten Teil? Eine programmierte Bahn allein beantwortet diese Fragen nicht. Das sind aus dem beschriebenen Mechanismus abgeleitete Prüfaufgaben.
- 01 → BESCHREIBEN
Den Fall festlegen
Teile, Lagevarianten und gefordertes Ergebnis bestimmen.
- 02 → VERBINDEN
Daten und Bewegung zusammenführen
Erfassung, Werkzeug oder Greifer und Übergaben abstimmen.
- 03 → ABNEHMEN
Den vollständigen Ablauf prüfen
Qualität, Nebenzeiten, Störfälle und Wiederanlauf am Originalfall prüfen.
Redaktionelle Prüffolge aus dem beschriebenen Integrationsfall. [Q05] [Q12]
Das Unternehmen im Überblick
Snapshot separat öffnen ↗Ein Projektbericht hat einen zeitlichen Geltungsbereich
TZ nennt März 2021 als Projektbeginn und beschreibt die Entwicklung beziehungsweise Installation. Die qualitative Aussage über weniger schwere Handarbeit erklärt das Ziel. Der Bericht liefert jedoch keine aktuelle, vollständig definierte Taktzeit, Verfügbarkeit oder Fehlerstatistik. Solche Werte müssen für einen neuen Auftrag gesondert belegt werden. [Q05]
Auch institutionelle Sichtbarkeit hat einen begrenzten Aussagewert. Das KUKA-Programm 2024 nennt einen Vortrag von Nicolas Fontaine. Der OECD-Bericht 2026 führt Workshop als Beispiel regionalen Technologietransfers an und verweist dafür auf den Swiss Digital Center. Beides ist kein zusätzlicher Anlagen-Abnahmetest. Aktuelle Unternehmenszertifikate oder akkreditierte Prüfumfänge sind hier nicht verifiziert. [Q07] [Q08]
Öffentlich nachvollziehbar
Ein benanntes Integrationsprojekt, beschriebene Bearbeitungs- und Scanleistungen sowie konkrete Robotikangebote.
Für die eigene Entscheidung nötig
Originalteile, geforderte Qualität, vollständige Zyklusdefinition und ein Protokoll für Störungen und Wiederanlauf. Diese Prüfung wurde für diesen Beitrag nicht durchgeführt.
Vom digitalen Modell zur physischen Form
Workshop beschreibt robotische Bearbeitung von Formen, Prototypen sowie kleinen und mittleren Serien. Der Swiss Digital Center nennt 2024 eine KUKA-KR210-Zelle für Holz, expandiertes Polystyrol und Polyethylen. Das belegt einen beschriebenen Bearbeitungsweg, aber keine allgemeine heutige Toleranz für sämtliche Materialien. [Q10] [Q04]
Ein vorhandenes Objekt kann zunächst optisch beziehungsweise mit strukturiertem Licht digitalisiert werden. Die Scan-Seite nennt eine Präzision bis 0,05 mm. Prüfbedingungen und Messunsicherheit werden dort nicht mitgeliefert. Dieser Wert ist weder eine allgemeine Zusage für jede Oberfläche noch eine Frästoleranz des späteren Werkstücks. [Q11]
Kundenspezifische 3D-Druckobjekte ergänzen das Portfolio. Bei Lasergravur und Laserschneiden ist ebenso die konkrete Materialprobe entscheidend: Eine beschriftbare Oberfläche ist nicht automatisch in jeder Dicke schneidbar. Datenformat, Werkstoff, Kontur und gewünschtes Finish gehören zusammen in den Auftrag. [Q01] [Q13]
| Ansatz | Wann prüfen? | Entscheidender Nachweis |
|---|---|---|
| Bestehenden Ablauf erhalten | Wenn Menge, Belastung und geforderte Qualität bereits beherrscht sind. | Reale Leistung und Aufwand des Ausgangsfalls festhalten. |
| CNC oder andere Fertigung wählen | Wenn Geometrie, Werkstoff und Qualitätsfenster dazu passen. | Das gleiche Referenzobjekt gegen dieselben Merkmale prüfen. |
| Roboteraufgabe integrieren | Wenn eine spezifizierte Handhabungs- oder Werkzeugbewegung erforderlich ist. | Komplette Übergaben und Störfälle abnehmen. |
Die Tabelle ist keine Anbieter- oder Kostenrangfolge. Erst ein gemeinsamer Bezugsfall macht die Ansätze vergleichbar.
Vorführrobotik ist ein eigener Betriebsfall
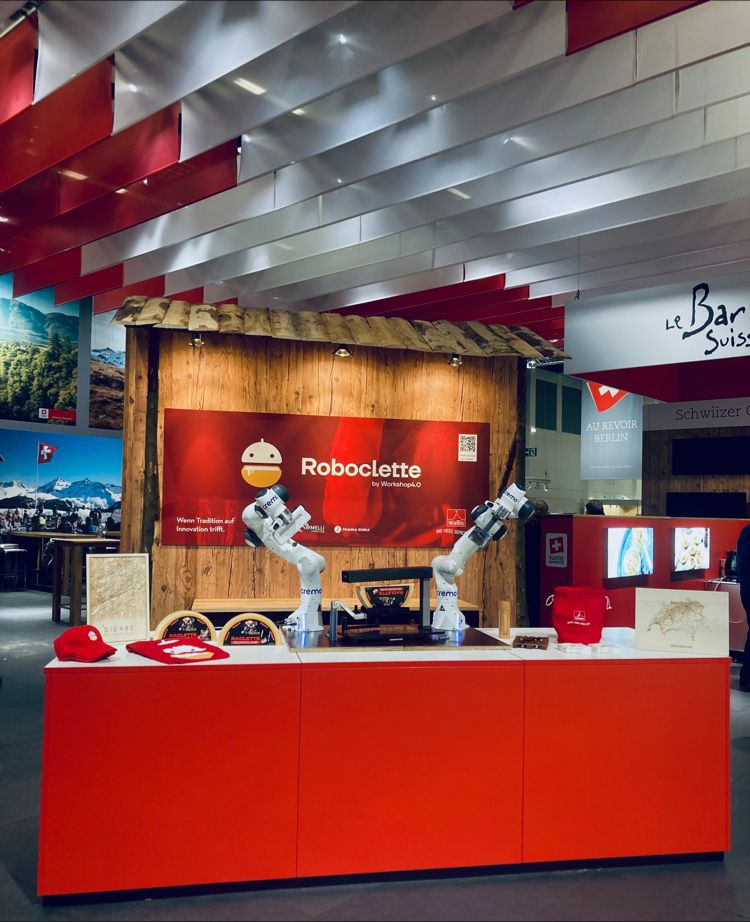
Beim Roboclette gehört der öffentlich beschriebene Ursprung zum Idiap: Das Forschungsprojekt von 2019 untersuchte, wie ein Roboter den Schabvorgang durch menschliche Demonstration erlernen kann. Workshop vermietet heute eine betreute Vorführung mit Transport, Installation und Techniker. Forschungsentwicklung und heutige Dienstleistung sind unterschiedliche Rollen. [Q20] [Q14]
Apérobot und Sirobot bieten Wein- beziehungsweise Sirupausschank; Morand bestätigt den Sirobot-Auftrag von 2022. Beim heutigen Angebot werden Betreuung und unterschiedliche Verbrauchsmittel genannt. Boué’bot zeigt im Portfolio die Fonduezubereitung; dessen heutige Buchbarkeit und Lieferumfang sind separat zu bestätigen. [Q15] [Q16] [Q06] [Q01]
Anima IV nutzt den Roboterarm für gestaltete Bewegung in Kunst und Markenpräsentation. Ob eine Installation Aufmerksamkeit oder Absatz verändert, ist damit nicht gemessen. Der prüfbare Auftrag betrifft zunächst Bewegungsraum, Gestaltung, Ablauf und Betrieb. [Q17]
Quellen & Methode
Öffentliche Originalseiten, Kunden-/Projektquellen und die genannten Originaldokumente, geprüft am 16.10.2026. Sachliche Paraphrasen; keine eigene Besichtigung, Befragung oder Leistungsmessung. Funktionsangebote bleiben Anbieterangaben, technische Abnahmevorschläge sind redaktionelle Ableitungen. Historische Quellen werden mit ihrem jeweiligen Scope verwendet. Für die Websuche waren die normalen Google–Yahoo-Suchseiten über den Reader nicht zugänglich; das autorisierte bereitgestellte Suchwerkzeug lieferte die Quellen. DACH-Kontext, keine gemessene SEO-/GEO-/Salienzstudie. Das Foto zeigt einen authentischen archivierten Vorführstand; die Commons-Datumsangaben sind nicht einheitlich, deshalb kein genaues Aufnahmedatum.
- [Q01] Workshop 4.0 – Angebot und Portfolio · https://www.workshop4.ch/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q02] Über Workshop 4.0 · https://www.workshop4.ch/a-propos/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q04] Swiss Digital Center: Workshop 4.0, 23.01.2024 · https://swissdigitalcenter.ch/en/news/workshop-4-0/ · geprüft am 16.10.2026 · Regionaler Technologiepartner; enthält Aussagen des Anbieters, Stand 2024.
- [Q05] TZ menuiserie: Roboterintegration für Holzplatten · https://t-z.ch/de/news/neuigkeiten-veranstaltungen/tz-menuiserie-setzt-mit-walliser-roboter-auf-die-zukunft-709 · geprüft am 16.10.2026 · Kundenbericht; damaliger Entwicklungs-/Installationsstand, kein heutiger Serienabnahmetest.
- [Q06] Morand: SiroBot, 24.05.2022 (Webreader-Fassung) · https://www.morand.ch/de/unternehmen/neuheiten/id-6735-exclu/ · geprüft am 16.10.2026 · Öffentliche Auftraggeberquelle, Webreader-Fassung gelesen; direkter Abruf technisch nicht nutzbar.
- [Q07] KUKA Insights – Programm vom 22.10.2024 · https://www.kuka.com/-/media/kuka-corporate/countries/switzerland/images/2024_kuka-insights/20240807_at_kuka_insights_2024_agenda_final.pdf · geprüft am 16.10.2026 · Originale Veranstaltungsagenda geprüft; keine Zertifizierung.
- [Q08] OECD: Switzerland’s Digital Centre, 2026 · https://www.oecd.org/content/dam/oecd/en/publications/reports/2026/03/sme-technology-adoption-in-the-united-kingdom-case-studies_110caacb/switzerland-s-digital-centre_f59297ca/eed44744-en.pdf · geprüft am 16.10.2026 · Originaler OECD-Bericht; referiert Q04, kein unabhängiger Performance-Test.
- [Q10] Robotische Bearbeitung / Usinage · https://www.workshop4.ch/usinage/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q11] Scan 3D · https://www.workshop4.ch/scan3d/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q12] Industrielle Roboterintegration · https://www.workshop4.ch/integration/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q13] Lasergravur und Laserschneiden · https://www.workshop4.ch/gravuredecoupelaser/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q14] Roboclette · https://www.workshop4.ch/roboclette/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q15] Apérobot · https://www.workshop4.ch/aperobot/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q16] Sirobot · https://www.workshop4.ch/sirobot/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q17] Anima IV · https://www.workshop4.ch/anima4/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q18] Team · https://www.workshop4.ch/equipe/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q19] Offizielle Kontaktseite · https://www.workshop4.ch/2022/contact/ · geprüft am 16.10.2026 · Öffentliche Anbieterangabe.
- [Q20] Idiap: Roboclette-Forschungsprojekt, Mai–Dezember 2019 · https://www.idiap.ch/en/scientific-research/projects/ROBOCLETTE · geprüft am 16.10.2026 · Forschungsinstitut über eigenes Projekt 2019; nicht identisch mit heutigem Mietprodukt.